La localización por satélite permite incorporar posicionamiento a una gran variedad de dispositivos IoT. Desde equipos de seguimiento de activos hasta sistemas de agricultura inteligente, conocer la posición de un dispositivo puede aportar información esencial para su funcionamiento.
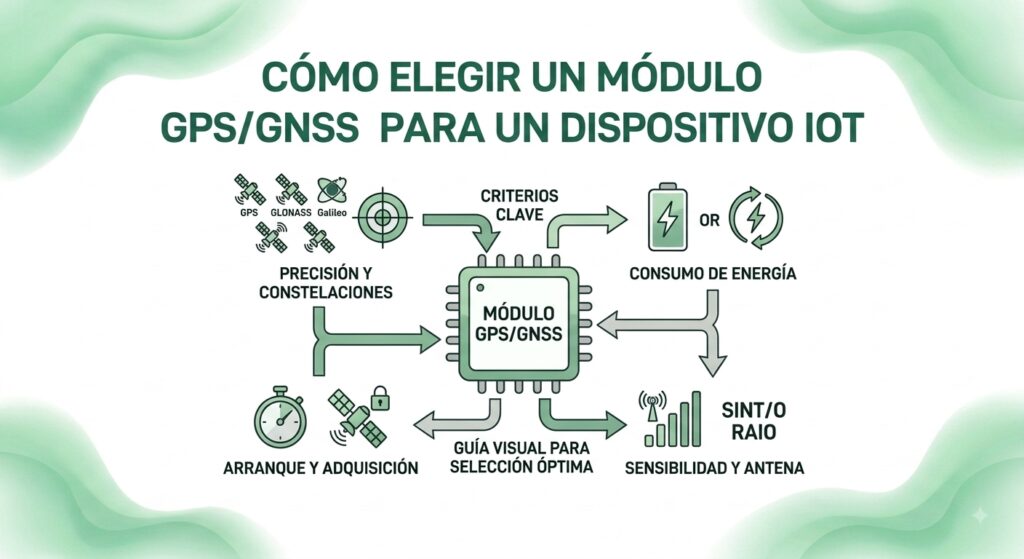
Sin embargo, elegir un módulo GPS/GNSS no consiste únicamente en comparar la precisión o el precio de varios componentes. También hay que tener en cuenta el consumo energético, la antena, las interfaces de comunicación, las condiciones de instalación y las limitaciones del diseño electrónico.
Una elección adecuada puede simplificar el desarrollo del hardware y mejorar la autonomía del producto. Por el contrario, un módulo mal seleccionado puede generar problemas de recepción, aumentar el consumo o dificultar la integración con el microcontrolador.
En este artículo repasamos los principales criterios que conviene evaluar antes de incorporar un receptor GNSS a un dispositivo IoT.
GPS y GNSS: qué diferencias hay
Antes de comparar módulos comerciales, es importante entender qué significa GNSS y en qué se diferencia de GPS.
Qué es un sistema GNSS
GNSS es el acrónimo de Global Navigation Satellite System, o sistema global de navegación por satélite. Estos sistemas permiten determinar la posición de un receptor a partir de las señales que recibe de varios satélites.
El receptor procesa las señales y calcula su posición geográfica. También puede obtener información como la altitud, la velocidad y la hora precisa.
Para ello, el sistema necesita estimar la distancia entre el receptor y varios satélites. Estas distancias se calculan a partir del tiempo que tardan las señales en llegar al dispositivo. Con las mediciones de varios satélites, el receptor puede determinar su posición.
En un dispositivo IoT, el módulo GNSS se encarga de recibir y procesar estas señales. Posteriormente, transmite los datos de navegación al microcontrolador mediante una interfaz de comunicación, como UART.
GPS, Galileo, GLONASS y BeiDou
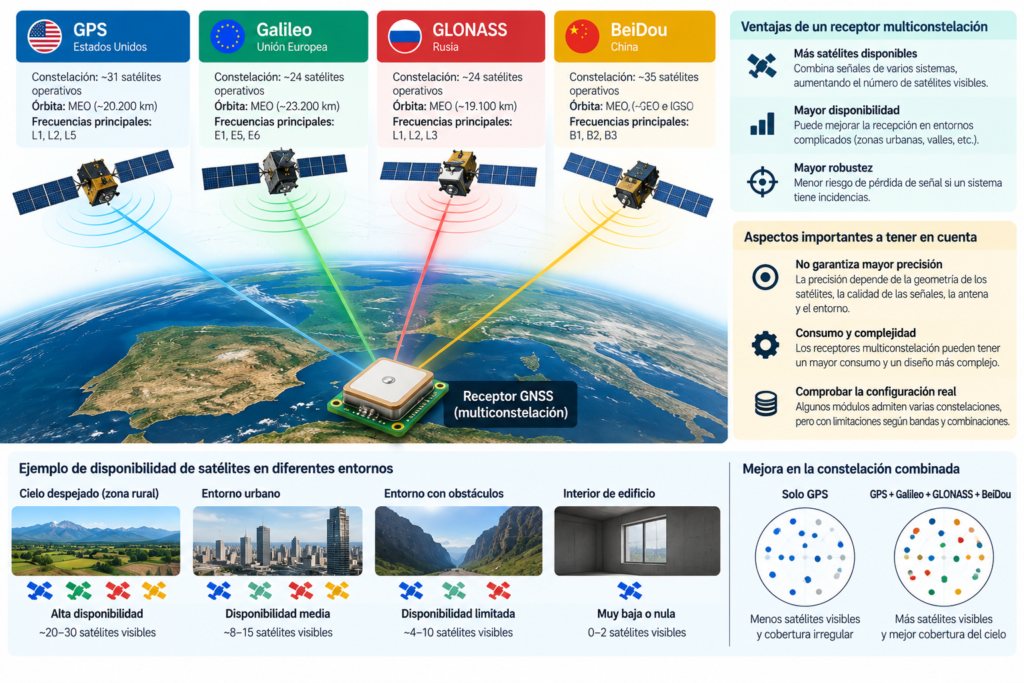
Existen diferentes sistemas globales de navegación por satélite. Cada uno dispone de su propia infraestructura y transmite señales que pueden utilizar los receptores compatibles.
Los principales sistemas son:
- GPS: sistema desarrollado por Estados Unidos y ampliamente utilizado en dispositivos electrónicos.
- Galileo: sistema europeo de navegación por satélite.
- GLONASS: sistema desarrollado por Rusia.
- BeiDou: sistema de navegación por satélite de China.
La compatibilidad con varios sistemas permite que un receptor utilice señales de distintas constelaciones. Esto puede aumentar el número de satélites disponibles y mejorar la disponibilidad del posicionamiento en determinadas condiciones.
No obstante, disponer de más constelaciones no garantiza por sí solo una mayor precisión. El resultado también depende de la geometría de los satélites, la calidad de las señales, la antena y las condiciones del entorno.
¿Conviene elegir un receptor multiconstelación?
Para muchos dispositivos IoT, un módulo compatible con varias constelaciones es una opción interesante. Puede resultar especialmente útil cuando el equipo funciona en entornos urbanos, donde los edificios limitan la visibilidad del cielo y dificultan la recepción de las señales.
Un receptor multiconstelación también puede ofrecer mayor flexibilidad si el producto se comercializa en diferentes países.
Sin embargo, antes de elegirlo conviene comprobar qué sistemas puede utilizar simultáneamente. Algunos módulos admiten varias constelaciones, pero presentan limitaciones según la combinación de sistemas o las bandas de frecuencia seleccionadas.
También es importante valorar el consumo, el coste y la complejidad de integración. Si el dispositivo necesita únicamente posiciones ocasionales y trabaja en condiciones favorables, un módulo más sencillo podría ser suficiente.
Por tanto, la elección debe partir de los requisitos reales de la aplicación, no del número de constelaciones indicado en la ficha técnica.
Qué precisión necesita el dispositivo IoT
La precisión necesaria depende directamente del uso previsto. Un dispositivo que registra la ubicación de un contenedor no tiene los mismos requisitos que un sistema de guiado agrícola o un equipo utilizado para medir desplazamientos con gran exactitud.
Precisión típica de un receptor GNSS
Los fabricantes suelen especificar la precisión de posicionamiento horizontal bajo unas condiciones de ensayo determinadas. Sin embargo, ese valor no debe interpretarse como una garantía de precisión constante durante el funcionamiento.
En condiciones favorables, un receptor GNSS convencional puede ofrecer una precisión del orden de varios metros. En cambio, los edificios, los obstáculos, las reflexiones de las señales y las interferencias pueden empeorar considerablemente el resultado.
Al comparar módulos, conviene comprobar cómo se ha definido la precisión especificada. También hay que revisar si el fabricante proporciona información sobre las condiciones de ensayo y el porcentaje de mediciones que se encuentran dentro del margen indicado.
Factores que afectan a la precisión
La precisión final no depende exclusivamente del receptor. La antena y la integración del módulo en el producto también tienen una influencia importante.
Los principales factores son:
- Visibilidad del cielo: los obstáculos pueden bloquear las señales de determinados satélites.
- Reflexiones o multipath: las señales pueden rebotar en edificios y otras superficies antes de llegar a la antena.
- Geometría de los satélites: su distribución influye en la calidad del cálculo de posición.
- Antena: sus características, orientación y ubicación afectan a la recepción.
- Interferencias electromagnéticas: otros circuitos electrónicos o transmisores cercanos pueden degradar la señal recibida.
Por este motivo, es recomendable validar el módulo y la antena en condiciones similares a las que encontrará el dispositivo durante su funcionamiento.
GNSS convencional, multibanda y RTK
Cuando una aplicación necesita una mayor precisión, existen receptores con capacidades adicionales que pueden mejorar el resultado.
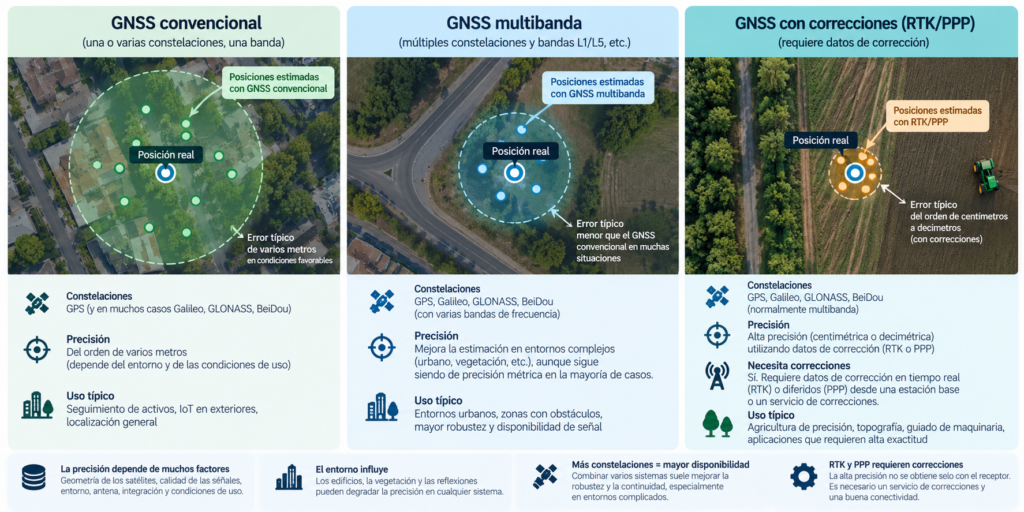
La tecnología RTK requiere una fuente de correcciones compatible y una configuración adecuada. Además, el resultado depende de la calidad de la recepción, de las condiciones de trabajo y de la disponibilidad de las correcciones.
Por tanto, antes de seleccionar un receptor de altas prestaciones conviene determinar si la aplicación necesita realmente ese nivel de precisión. En muchos dispositivos IoT, un módulo convencional bien integrado puede proporcionar resultados suficientes con un coste y un consumo inferiores.
Las soluciones RTK utilizan datos de corrección compatibles; los estándares RTCM definen formatos y protocolos empleados en servicios GNSS diferenciales y en la distribución de correcciones
Consumo energético y autonomía
El consumo es uno de los criterios más importantes al seleccionar un módulo GNSS para un dispositivo IoT alimentado por batería. Un receptor que permanece activo continuamente puede reducir considerablemente la autonomía, especialmente cuando el equipo también incorpora conectividad celular, sensores y un microcontrolador.
Por eso, antes de elegir un módulo, conviene analizar cuándo necesita obtener una posición el dispositivo y con qué frecuencia debe transmitirla.
Consumo durante la adquisición de posición
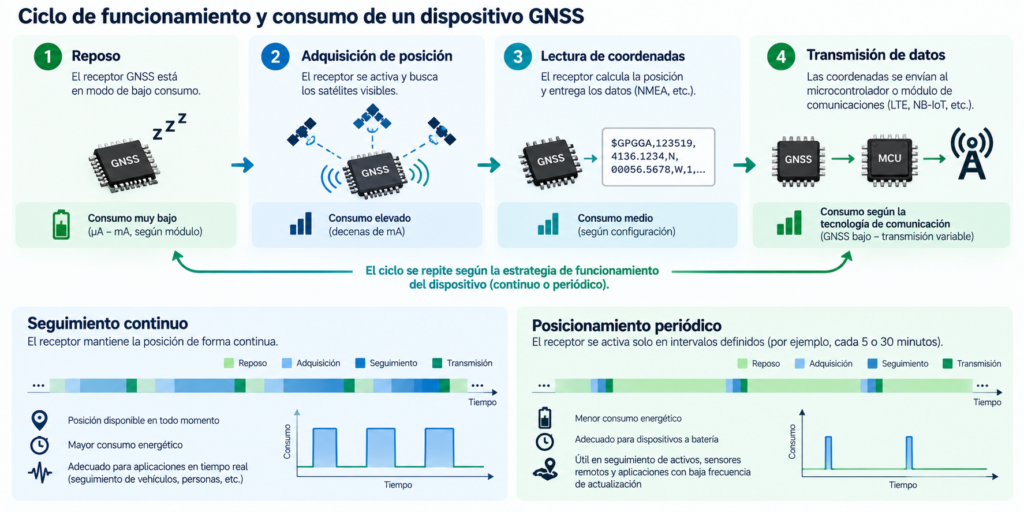
El consumo de un receptor GNSS no es necesariamente constante durante todo su funcionamiento. La adquisición inicial de una posición puede requerir un esfuerzo de procesamiento y un tiempo de recepción diferentes a los del seguimiento continuo.
Es importante distinguir entre tres situaciones:
- Arranque en frío: el receptor dispone de poca o ninguna información previa útil y necesita adquirir los datos necesarios para calcular una posición.
- Arranque templado: conserva parte de la información de navegación, pero necesita actualizar determinados datos antes de obtener una posición.
- Arranque caliente: dispone de información reciente suficiente para acelerar la adquisición, siempre que las condiciones de recepción sean favorables.
El tiempo necesario para obtener la primera posición suele denominarse Time to First Fix (TTFF). Este parámetro depende del estado inicial del receptor, de la disponibilidad de datos y de las condiciones de recepción.
Al comparar módulos, no conviene fijarse únicamente en el consumo durante el seguimiento. También hay que evaluar cuánto tiempo permanece activo el receptor antes de conseguir una posición válida.
Seguimiento continuo frente a posicionamiento periódico
La estrategia de funcionamiento tiene una influencia directa sobre el consumo energético.
En un sistema de seguimiento continuo, el receptor permanece activo para actualizar la posición con regularidad. Esta opción resulta adecuada cuando es necesario conocer los movimientos del dispositivo con poca latencia.
En cambio, un equipo que solo necesita registrar una posición cada cierto intervalo puede apagar o poner en bajo consumo el receptor entre mediciones, siempre que el módulo y los requisitos de la aplicación lo permitan.
Por ejemplo, un sensor que registra la ubicación de un activo cada treinta minutos puede utilizar una estrategia de posicionamiento periódico. Un dispositivo que transmite la trayectoria de un vehículo en movimiento necesitará actualizaciones más frecuentes.
La segunda estrategia puede reducir el consumo, pero también tiene limitaciones. Si el receptor pierde información útil mientras permanece apagado, la siguiente adquisición puede tardar más y consumir más energía. Por tanto, el ahorro real depende de la duración de los intervalos y del comportamiento del módulo.
Modos de bajo consumo
Muchos módulos GNSS incorporan funciones para reducir el consumo cuando no es necesario mantener el receptor en funcionamiento continuo.
Entre las posibilidades que conviene revisar en la documentación del fabricante se encuentran:
- Modos de respaldo que conservan parte del estado del receptor con un consumo reducido.
- Funciones de posicionamiento periódico o programado.
- Configuraciones para limitar la frecuencia de actualización.
- Mecanismos de asistencia GNSS que pueden reducir el tiempo de adquisición en determinadas condiciones.
La disponibilidad y el comportamiento de estas funciones varían según el módulo. También es importante comprobar qué información se conserva durante los periodos de bajo consumo y qué señales de control necesita el microcontrolador para gestionar los cambios de estado.
Cómo estimar el impacto sobre la batería
Para estimar la autonomía, hay que considerar el consumo medio del sistema completo, no solo el valor indicado en la ficha técnica del receptor.
Una primera aproximación consiste en calcular la energía consumida durante un ciclo de funcionamiento y extrapolarla al periodo de uso previsto.
En un dispositivo con posicionamiento periódico, deben tenerse en cuenta el tiempo de adquisición, el consumo durante la obtención de la posición, el tiempo de transmisión de los datos y el consumo durante los intervalos de espera.
También hay que incluir el microcontrolador, los sensores y el sistema de comunicaciones. En algunos dispositivos, el módem celular puede consumir más energía que el propio receptor GNSS, especialmente durante las transmisiones.
Por tanto, la mejor estrategia es medir el consumo de la placa en varios escenarios reales de funcionamiento antes de cerrar el diseño.
En equipos de seguimiento alimentados por batería, la estrategia de adquisición y transmisión puede ser tan importante como el consumo nominal del receptor». Este ejemplo de documento la explicación con criterios de diseño para equipos de seguimiento.
Cómo elegir la antena GNSS
La antena es una parte fundamental del sistema de posicionamiento. Un módulo GNSS con buenas especificaciones puede ofrecer resultados deficientes si la antena no está bien seleccionada, instalada o integrada en la PCB.
La elección debe tener en cuenta el tamaño del dispositivo, la ubicación de la antena, el tipo de carcasa y las condiciones de recepción.
Antena integrada, cerámica o externa
Existen diferentes soluciones de antena para dispositivos GNSS. La elección depende del espacio disponible y de las prestaciones que necesita el producto.
Las antenas cerámicas suelen utilizarse en equipos compactos y pueden integrarse directamente en la placa o instalarse sobre ella. Sin embargo, necesitan una zona de diseño adecuada y una ubicación que permita recibir las señales de forma eficiente.
Las antenas externas ofrecen más flexibilidad para colocar el elemento radiante en una posición favorable. Pueden resultar interesantes cuando la carcasa, la orientación del dispositivo o el entorno de instalación dificultan la recepción.
También existen módulos con antena integrada. Simplifican el diseño mecánico y eléctrico, aunque pueden limitar las posibilidades de optimización si la antena queda demasiado cerca de otros componentes o rodeada de materiales que afectan a su rendimiento.
Antes de seleccionar una solución, conviene comprobar las recomendaciones del fabricante tanto del módulo como de la antena.
Antenas activas y pasivas
Otra diferencia importante es si la antena incorpora un amplificador de bajo ruido (LNA).
Una antena pasiva recibe la señal y la entrega al circuito de entrada del receptor sin incorporar amplificación activa propia. Su rendimiento depende, entre otros factores, de sus características eléctricas, de las pérdidas de la línea RF y de la calidad de la entrada del módulo.
Una antena activa incorpora electrónica para amplificar la señal recibida. Puede ser útil cuando la instalación requiere separar la antena del receptor o cuando existen pérdidas relevantes en el cableado.
No obstante, una antena activa necesita alimentación y su integración debe ser compatible con el módulo GNSS. Hay que comprobar cómo se suministra esa alimentación, qué corriente requiere la antena y si el receptor dispone de una salida específica para ella.
La elección no debe basarse únicamente en que una antena sea activa o pasiva. La ubicación, el entorno y el diseño completo de la ruta RF son igualmente importantes.
Diseño de la PCB para mejorar la recepción
La integración de una antena GNSS en una PCB requiere prestar atención a varios aspectos del diseño electrónico.
Ubicación de la antena. Siempre que sea posible, debe colocarse en una zona con buena exposición a las señales de satélite. La posición definitiva dependerá de la carcasa, de la orientación de uso y de los materiales próximos.
Plano de masa y zona de exclusión. Las antenas necesitan una configuración de cobre específica para funcionar correctamente. Algunas requieren un plano de masa determinado, mientras que otras necesitan una zona de exclusión bajo o alrededor del elemento radiante. Deben seguirse las recomendaciones del fabricante de la antena.
Línea de alimentación RF. La conexión entre la antena y el receptor debe diseñarse con la impedancia característica adecuada, normalmente 50 Ω. La geometría de la pista dependerá de la pila de capas, del material de la PCB y de la configuración del plano de referencia.
Separación de fuentes de ruido. Los convertidores conmutados, los relojes de alta velocidad y otros circuitos digitales pueden generar interferencias que perjudiquen la recepción. Conviene analizar su ubicación y evitar que el ruido se acople a la antena o a la entrada RF.
Red de adaptación. Algunos diseños reservan espacio para una red de adaptación de impedancias. Su configuración definitiva debe determinarse según las características de la antena, el módulo y las mediciones del diseño real.
En productos compactos, estos aspectos deben considerarse desde las primeras fases del diseño. Dejar la antena para el final puede obligar a modificar la distribución de componentes o incluso la carcasa.
Errores habituales en la integración de antenas
Uno de los errores más frecuentes es colocar la antena donde queda espacio libre, sin tener en cuenta las recomendaciones de diseño. También puede ser problemático situarla cerca de una batería, de superficies metálicas o de componentes que alteren su comportamiento electromagnético.
Otro problema habitual es utilizar una pista RF con una geometría inadecuada o ignorar las pérdidas del cableado y de los conectores.
Por último, no basta con comprobar que el módulo detecta satélites en una prueba rápida. Es recomendable validar el tiempo de adquisición, la estabilidad de la posición y el rendimiento en diferentes condiciones de uso.
Interfaz de comunicación e integración con el microcontrolador
Una vez seleccionadas las prestaciones de posicionamiento y la antena, hay que comprobar cómo se integrará el módulo GNSS con el resto del dispositivo IoT.
La interfaz, los protocolos de datos y las señales de control influyen en el diseño de la PCB y en el desarrollo del firmware.
UART, I²C y otras interfaces
La interfaz UART es habitual en los módulos GNSS. Permite recibir los datos de navegación y enviar comandos de configuración mediante una conexión serie.
Algunos módulos ofrecen otras interfaces, como I²C o SPI, aunque su disponibilidad depende del fabricante y del modelo concreto. No debe suponerse que todos los receptores admiten las mismas interfaces.
Al seleccionar el módulo, conviene comprobar la velocidad de comunicación, el formato de los datos y la compatibilidad de los niveles lógicos con el microcontrolador.
También hay que considerar cómo se conectará el receptor si el dispositivo utiliza un módem celular. En algunas arquitecturas, el GNSS se comunica directamente con el microcontrolador; en otras, determinadas funciones se integran en el propio módem.
NMEA y protocolos propietarios
NMEA es uno de los formatos más utilizados para transmitir información de navegación GNSS. Sus mensajes pueden incluir la posición, la velocidad, la fecha, la hora y otros datos relacionados con la solución de navegación.
Este formato facilita la integración con diferentes microcontroladores y plataformas de software, ya que existen bibliotecas capaces de interpretar sus mensajes.
Sin embargo, algunos fabricantes también ofrecen protocolos binarios propios. Estos pueden proporcionar información adicional, una configuración más avanzada o una transmisión de datos más eficiente en determinadas aplicaciones.
Antes de elegir un módulo, conviene revisar qué mensajes admite, cómo se configuran y qué información necesita realmente el firmware. Procesar únicamente los datos necesarios puede simplificar el software y reducir la carga de comunicación.
Alimentación y niveles lógicos
La tensión de alimentación del receptor debe ser compatible con la arquitectura del dispositivo. También hay que comprobar los niveles lógicos de las interfaces digitales, ya que no todos los módulos trabajan con los mismos valores de tensión.
En el diseño de hardware, conviene revisar:
- Rango de tensión de alimentación y consumo máximo.
- Niveles lógicos de las entradas y salidas.
- Corriente necesaria para alimentar una antena activa, si corresponde.
- Señales de encendido, reinicio y selección de modos de bajo consumo.
- Requisitos de secuenciación y estabilidad de la alimentación.
- Condiciones de arranque y recuperación ante pérdidas de señal o alimentación.
Estos detalles deben verificarse en la documentación técnica del modelo seleccionado. Una incompatibilidad eléctrica puede impedir la comunicación o provocar un funcionamiento inestable.
Si el diseño utiliza una antena externa, también hay que seleccionar correctamente el conector y comprobar las pérdidas y características de la conexión RF
Compatibilidad con el firmware
La facilidad de integración también depende del soporte de software que ofrece el fabricante.
Es recomendable comprobar la disponibilidad de documentación, comandos de configuración, herramientas de diagnóstico y ejemplos de código. También conviene valorar si existen bibliotecas compatibles con el microcontrolador o con el entorno de desarrollo utilizado.
En dispositivos que deben permanecer desplegados durante años, la estabilidad del firmware y la posibilidad de diagnosticar problemas a distancia pueden ser tan importantes como las prestaciones del receptor.
Por último, conviene definir cómo se gestionarán las pérdidas temporales de posicionamiento, los reinicios del módulo y la recepción de datos no válidos. Un diseño robusto debe contemplar estas situaciones en lugar de asumir que siempre habrá una posición disponible.
GNSS en dispositivos IoT con conectividad celular
Muchos dispositivos IoT necesitan conocer su posición y transmitirla a una plataforma remota. En estos casos, el diseño debe combinar el sistema de posicionamiento con la tecnología de comunicación utilizada para enviar los datos.
Una de las decisiones iniciales consiste en elegir entre un módulo GNSS independiente y una solución que integre el posicionamiento en el módem celular. Ambas arquitecturas pueden ser adecuadas, pero presentan diferencias en coste, consumo, flexibilidad y complejidad de integración.
Módulo GNSS independiente o integrado en el módem
Un módulo GNSS independiente incorpora el receptor de posicionamiento como un componente separado del sistema de comunicaciones. El microcontrolador puede gestionar ambos dispositivos y coordinar cuándo obtener una posición y cuándo transmitirla.
Esta arquitectura ofrece flexibilidad para elegir el receptor, la antena y la estrategia de consumo de forma independiente. También permite sustituir o actualizar el sistema de posicionamiento sin tener que cambiar necesariamente el módem celular.
Por otro lado, algunos módems celulares incorporan capacidades GNSS. En estos casos, un único componente puede proporcionar conectividad y posicionamiento, lo que puede simplificar la arquitectura y reducir el espacio ocupado en la PCB.
Sin embargo, hay que comprobar qué funciones están realmente integradas. La disponibilidad de GNSS, las constelaciones compatibles, las interfaces y los modos de bajo consumo varían según el modelo.
Para tomar la decisión, conviene comparar ambos enfoques según los requisitos del producto:
| Criterio | GNSS independiente | GNSS integrado en el módem |
|---|---|---|
| Flexibilidad | Permite seleccionar el receptor por separado | Depende de las capacidades del módem |
| Espacio en PCB | Requiere espacio para un componente adicional | Puede reducir el número de componentes |
| Consumo | Depende del receptor y de su gestión energética | Depende de la implementación integrada |
| Diseño RF | Puede requerir una ruta GNSS específica | Depende de la arquitectura del módem y sus antenas |
| Actualización del diseño | Permite cambiar el receptor de forma independiente | Puede implicar cambiar el módem completo |
No existe una opción universalmente mejor. Si el proyecto necesita prestaciones GNSS específicas o una estrategia de posicionamiento muy flexible, un receptor independiente puede ser conveniente. Si se priorizan la integración y la reducción de componentes, una solución combinada puede resultar más interesante.
GNSS con LTE-M, NB-IoT o LTE Cat 1 bis
La tecnología celular también influye en la arquitectura del dispositivo IoT. LTE-M, NB-IoT y LTE Cat 1 bis presentan características diferentes en cobertura, velocidad de transmisión, consumo y disponibilidad según el operador y el mercado.
En aplicaciones que envían pequeñas cantidades de datos, como las posiciones de activos o las mediciones de sensores, LTE-M o NB-IoT pueden ser opciones interesantes. LTE Cat 1 bis puede resultar adecuado cuando se necesita una conectividad celular con otras características de transmisión.
La elección de la red debe realizarse junto con la estrategia de posicionamiento. Por ejemplo, un dispositivo que obtiene una posición cada pocos minutos y la transmite inmediatamente tendrá un perfil energético diferente al de otro que acumula las posiciones y las envía varias veces al día.
También hay que prestar atención a la coexistencia de las antenas. El diseño puede incluir una antena GNSS y otra celular, y ambas deben integrarse teniendo en cuenta el espacio disponible, el aislamiento y las posibles interferencias.
Además, los transmisores celulares pueden generar señales que afecten a la recepción GNSS si la distribución de la PCB, los filtros o la disposición de las antenas no son adecuados. Por eso, conviene evaluar el comportamiento del conjunto durante las transmisiones, no únicamente cuando el módem está inactivo.
GNSS frente a la localización mediante redes
El posicionamiento por satélite no siempre es la mejor solución. En interiores, aparcamientos subterráneos o zonas con obstáculos importantes, la recepción GNSS puede ser insuficiente para obtener una posición fiable.
En estos entornos, otras técnicas pueden complementar o sustituir temporalmente al posicionamiento por satélite.
La localización mediante redes celulares puede proporcionar una estimación de la posición a partir de la información disponible en la red. Su precisión depende de la tecnología, la densidad de estaciones y el método utilizado.
El posicionamiento Wi-Fi puede ser útil cuando existen puntos de acceso conocidos y una base de datos adecuada. También hay soluciones basadas en Bluetooth para localizar dispositivos dentro de edificios o en áreas delimitadas.
Estas tecnologías no son equivalentes entre sí. La elección depende de la precisión requerida, la disponibilidad de infraestructura, el consumo y el coste de implementación.
En algunos productos IoT, una estrategia híbrida permite utilizar GNSS en exteriores y recurrir a otros métodos cuando la señal satelital no está disponible.
Comparativa de módulos GNSS para IoT
Una vez definidos los requisitos de posicionamiento, consumo, antena y conectividad, el siguiente paso es comparar módulos comerciales.
No conviene elegir únicamente por el precio o por la precisión anunciada. Dos módulos con prestaciones aparentemente similares pueden diferir en consumo, tiempos de adquisición, tamaño, interfaces y facilidad de integración.
Criterios para comparar módulos comerciales
La comparación debe basarse en las fichas técnicas oficiales de cada fabricante. Es importante verificar que los datos corresponden a condiciones de funcionamiento comparables.
Los principales criterios son:
| Criterio | Qué revisar |
|---|---|
| Sistemas GNSS | Compatibilidad con GPS, Galileo, GLONASS y BeiDou |
| Bandas de frecuencia | Bandas compatibles y posibilidad de recepción simultánea |
| Precisión | Condiciones de ensayo y definición del valor especificado |
| Consumo | Consumo durante seguimiento, adquisición y modos de bajo consumo |
| Tiempo de adquisición | Valores de TTFF en arranque frío, templado y caliente |
| Interfaz | UART, SPI, I²C u otras interfaces disponibles |
| Antena | Compatibilidad con antenas activas o pasivas y requisitos de alimentación |
| Dimensiones | Tamaño del encapsulado y espacio necesario para su integración |
| Temperatura | Rango de funcionamiento especificado |
| Disponibilidad | Ciclo de vida, documentación y suministro a largo plazo |
| Coste | Precio según volumen de compra y disponibilidad comercial |
También conviene comprobar si el fabricante ofrece herramientas de configuración y diagnóstico. Estos recursos pueden ahorrar tiempo durante el desarrollo y facilitar la resolución de problemas en producción.
Cómo interpretar las especificaciones del fabricante
Al comparar fichas técnicas, hay que prestar atención a las condiciones en las que se han obtenido los resultados.
Por ejemplo, el consumo indicado para un modo de seguimiento no puede compararse directamente con el de otro módulo en modo de respaldo. Del mismo modo, los tiempos de adquisición dependen de las condiciones iniciales y de la disponibilidad de señales y datos de asistencia.
La sensibilidad del receptor también requiere una lectura cuidadosa. Los valores especificados para adquisición y seguimiento pueden ser diferentes y no garantizan el mismo rendimiento en un entorno real.
Por último, conviene verificar qué funciones están disponibles de forma simultánea. Un módulo puede admitir varias constelaciones o modos de funcionamiento, pero tener limitaciones según la configuración elegida.
La mejor comparativa no es necesariamente la que contiene más parámetros, sino la que permite descartar los módulos que no cumplen los requisitos del proyecto.
Cómo seleccionar el módulo según la aplicación
Los criterios anteriores deben traducirse en decisiones concretas. El módulo más adecuado para un dispositivo de seguimiento de activos puede no serlo para un equipo industrial o un sistema de agricultura de precisión.
Seguimiento de activos alimentados por batería
En este tipo de productos, el consumo suele ser una de las principales restricciones. El dispositivo puede pasar largos periodos en reposo y activar el GNSS únicamente para registrar una posición.
Conviene priorizar un módulo con modos de bajo consumo adecuados, tiempos de adquisición compatibles con la aplicación y una estrategia de funcionamiento que reduzca los ciclos activos.
También es importante analizar la cobertura prevista. Un equipo que se utiliza en exteriores puede tener unas necesidades diferentes a las de otro que permanece dentro de almacenes o edificios.
Localización de vehículos
Los dispositivos instalados en vehículos pueden necesitar actualizaciones frecuentes y un posicionamiento estable durante el movimiento.
En estos casos, conviene evaluar el rendimiento en entornos urbanos, la capacidad para trabajar con varias constelaciones y la resistencia a las condiciones de instalación.
La ubicación de la antena es especialmente importante, ya que la carrocería y otros elementos pueden limitar la recepción. También hay que estudiar la coexistencia con el módem celular y otros sistemas electrónicos del vehículo.
Equipos industriales
En aplicaciones industriales, el ciclo de vida del producto y la estabilidad del suministro pueden ser tan importantes como las prestaciones técnicas.
Conviene comprobar el rango de temperatura, las condiciones ambientales admitidas, la disponibilidad de documentación y las previsiones de continuidad del componente.
También hay que valorar cómo se accederá al dispositivo para realizar tareas de mantenimiento y diagnóstico, especialmente cuando esté instalado en ubicaciones remotas.
Agricultura de precisión
Cuando la aplicación necesita conocer la posición con gran exactitud, puede ser necesario recurrir a receptores multibanda o soluciones RTK.
Antes de seleccionar el módulo, conviene definir la precisión necesaria, la frecuencia de actualización y la disponibilidad de correcciones. También hay que comprobar los requisitos de la antena y las condiciones de recepción durante el trabajo.
No siempre es necesario utilizar RTK. Para algunas aplicaciones agrícolas, un receptor convencional puede ser suficiente; para otras, la precisión centimétrica puede ser un requisito fundamental.
Dispositivos compactos
En equipos pequeños, el tamaño del módulo no es el único factor limitante. La antena y su zona de integración pueden ocupar una parte importante del espacio disponible.
Por eso, conviene valorar el conjunto formado por receptor, antena, línea RF y carcasa. También hay que comprobar si existen restricciones relacionadas con los materiales del envolvente o con la orientación de instalación.
Una solución con un módulo muy compacto no será necesariamente la mejor si obliga a utilizar una antena poco adecuada o dificulta la recepción.
Lista de comprobación antes de diseñar la PCB
Antes de seleccionar definitivamente un módulo GNSS, es recomendable revisar los requisitos funcionales y las restricciones del diseño.
La siguiente lista puede utilizarse durante la selección del componente y la revisión del esquema electrónico.
- Precisión: definir el margen de error admisible para la aplicación.
- Frecuencia de actualización: establecer cada cuánto tiempo debe obtenerse una posición.
- Autonomía: estimar el consumo del receptor y del sistema completo.
- Constelaciones y bandas: seleccionar las necesarias según el entorno de uso.
- Antena: elegir el tipo de antena y comprobar sus requisitos de instalación.
- Diseño RF: reservar espacio para la ruta de antena, la adaptación y las zonas de exclusión necesarias.
- Alimentación: verificar tensiones, corrientes y modos de funcionamiento.
- Interfaz digital: comprobar la compatibilidad con el microcontrolador.
- Firmware: revisar protocolos, comandos de configuración y herramientas de diagnóstico.
- Entorno: comprobar temperatura, vibraciones y condiciones de instalación cuando corresponda.
- Suministro: valorar disponibilidad, ciclo de vida y alternativas compatibles.
- Validación: planificar pruebas de recepción, consumo y posicionamiento en condiciones reales.
Completar esta revisión antes de cerrar el diseño ayuda a reducir modificaciones posteriores y facilita la validación del producto.
Conclusión
Elegir un módulo GPS/GNSS para un dispositivo IoT requiere analizar el sistema de posicionamiento como parte del diseño electrónico completo.
La precisión necesaria, el consumo energético, la antena, las interfaces y las condiciones de uso determinan qué solución resulta más adecuada. También hay que considerar la conectividad celular, el firmware y la disponibilidad a largo plazo del componente.
En muchos proyectos, un receptor convencional bien integrado será suficiente. En aplicaciones que necesitan mayor precisión o funcionan en condiciones más exigentes, puede ser necesario recurrir a soluciones multibanda, RTK o arquitecturas híbridas.
La clave está en definir los requisitos desde el principio y validar el conjunto de módulo, antena y PCB en condiciones representativas del funcionamiento real.
¿Necesitas integrar GPS/GNSS en tu próximo dispositivo IoT?
Elegir el módulo GNSS adecuado es solo una parte del desarrollo. La antena, el diseño de la PCB, la gestión del consumo y la integración con el firmware son fundamentales para conseguir un sistema de posicionamiento fiable y eficiente.
En KensoCircuits te ayudamos a desarrollar productos electrónicos a medida, desde la selección de componentes y el diseño del hardware hasta la preparación del prototipo y su validación.
¿Tienes un proyecto IoT que necesita posicionamiento por satélite? Contacta con nuestro equipo y estudiaremos contigo la solución más adecuada para tu aplicación.
Preguntas frecuentes
¿Qué diferencia hay entre GPS y GNSS?
GPS es un sistema estadounidense de navegación por satélite, mientras que GNSS es el término general que engloba sistemas como GPS, Galileo, GLONASS y BeiDou. Un receptor GNSS puede utilizar uno o varios de estos sistemas, según sus capacidades.
¿Cuántos satélites necesita un módulo GNSS para calcular una posición?
En condiciones habituales, se necesitan señales de al menos cuatro satélites para determinar una posición tridimensional y resolver el error del reloj del receptor. La disponibilidad y geometría de los satélites influyen en la calidad del resultado.
¿Qué precisión puede alcanzar un receptor GNSS económico?
Depende del módulo, la antena y las condiciones de recepción. En condiciones favorables, muchos receptores convencionales ofrecen precisión del orden de varios metros. Los obstáculos, las reflexiones y las interferencias pueden empeorarla.
¿Cuánto consume un módulo GPS en un dispositivo IoT?
No existe un valor único. El consumo depende del modelo, del modo de funcionamiento, de la frecuencia de actualización y del tiempo necesario para obtener una posición. Para estimar la autonomía, hay que evaluar también el consumo del microcontrolador y del sistema de comunicaciones.
¿Es mejor una antena GNSS activa o pasiva?
Depende de la instalación y del diseño. Una antena pasiva puede ser adecuada cuando está cerca del receptor y las pérdidas son reducidas. Una antena activa puede resultar útil en instalaciones con mayor separación o pérdidas relevantes, siempre que su alimentación y características sean compatibles con el módulo.
¿Se puede utilizar GNSS en interiores?
La recepción GNSS puede ser difícil en interiores porque las señales llegan debilitadas y los edificios pueden bloquearlas. Según la aplicación, puede ser necesario complementar el posicionamiento por satélite con tecnologías como Wi-Fi, Bluetooth o localización celular.
¿Cuándo merece la pena utilizar un módulo GNSS multibanda?
Puede ser interesante cuando se necesita mejorar la robustez del posicionamiento o reducir determinados errores, especialmente en aplicaciones profesionales. Sin embargo, su conveniencia depende de la precisión requerida, la antena, el consumo y el coste total del sistema.
¿Tienes un proyecto IoT que necesita posicionamiento por satélite? Contacta con nuestro equipo y estudiaremos contigo la solución más adecuada para tu aplicación.