Cuando un producto electrónico empieza a quedarse corto de rendimiento, la reacción más habitual es buscar un microcontrolador más potente. Más frecuencia, más núcleos, más memoria o una arquitectura capaz de ejecutar más operaciones por segundo parecen soluciones naturales cuando la CPU empieza a acercarse a sus límites.
Sin embargo, no siempre necesitamos más capacidad de procesamiento. En muchas aplicaciones, el problema no está en que el microcontrolador sea demasiado lento, sino en que está realizando tareas que podrían ejecutarse de una forma mucho más eficiente mediante hardware especializado.
Aquí aparece una decisión importante de arquitectura electrónica: ¿debe esta tarea ejecutarse en el microcontrolador o tiene sentido descargarla en hardware dedicado?
Un acelerador hardware puede encargarse de una función concreta mientras el microcontrolador continúa realizando el resto del trabajo. Esta estrategia aparece en aplicaciones muy diferentes, desde el cifrado y el procesamiento de señales hasta la inteligencia artificial, el audio, el vídeo o el control de motores.
La idea fundamental es sencilla:
A veces mejorar un producto no consiste en utilizar un procesador más potente, sino en evitar que el procesador tenga que hacer determinadas tareas.
Un microcontrolador es flexible, pero no está optimizado para todo
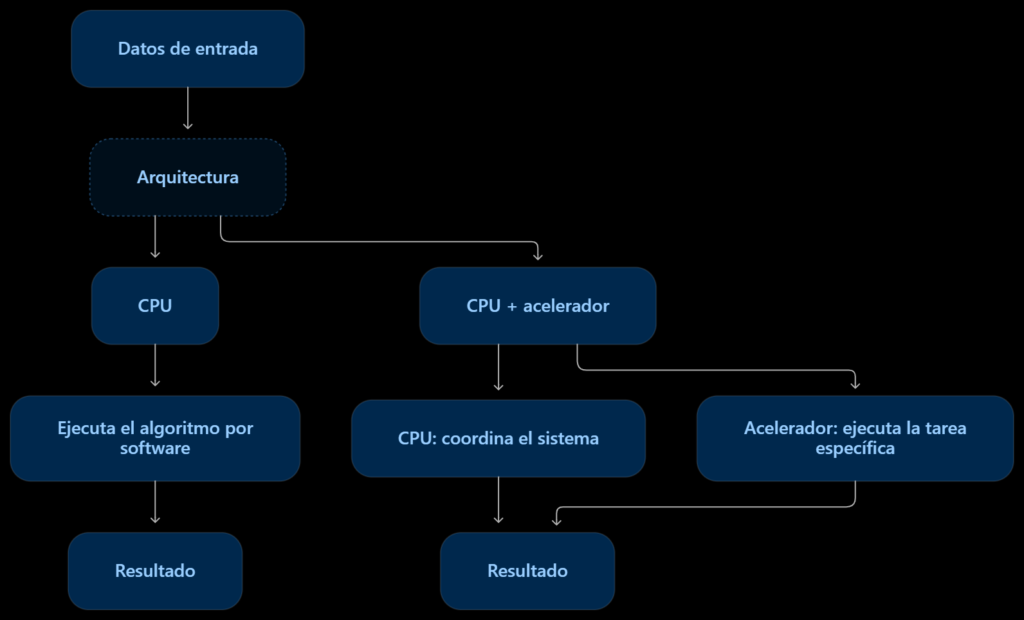
La principal ventaja de una CPU es su flexibilidad. Un microcontrolador puede ejecutar un programa, modificar su comportamiento mediante firmware y realizar tareas muy diferentes sin necesidad de cambiar físicamente el circuito.
Esta característica resulta especialmente valiosa durante el desarrollo de un producto. Podemos cambiar un algoritmo, añadir una función o modificar la forma en la que se procesan los datos simplemente actualizando el firmware.
El problema aparece cuando una determinada operación debe repetirse continuamente y consume una parte importante de los recursos disponibles. La CPU tiene que ejecutar instrucciones para realizar cada una de esas operaciones, aunque el cálculo sea siempre muy parecido.
Imaginemos, por ejemplo, un sistema que recibe continuamente muestras de un sensor y debe aplicar un filtro a cada una de ellas. El microcontrolador puede realizar perfectamente esta tarea. Pero si el procesamiento requiere una gran cantidad de operaciones y debe repetirse miles de veces por segundo, una parte considerable de la capacidad de la CPU puede terminar dedicada únicamente a esa función.
En ese escenario aparece una alternativa: diseñar o utilizar un bloque de hardware especializado para realizar esa operación.
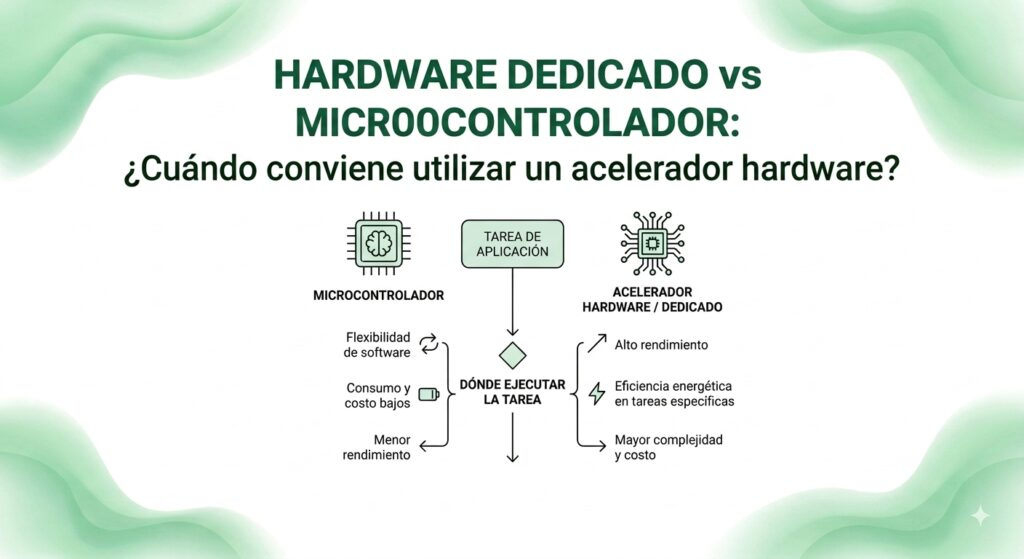
La diferencia fundamental puede resumirse de una forma muy sencilla. La CPU está diseñada para poder hacer muchas cosas; el acelerador hardware está diseñado para hacer muy bien una cosa concreta.
Por tanto, no se trata de decidir qué es mejor en términos absolutos. La cuestión es determinar qué partes del sistema necesitan flexibilidad y cuáles se beneficiarían de una implementación especializada.
¿Qué es un acelerador hardware?
Un acelerador hardware es un bloque electrónico diseñado para ejecutar una determinada operación de forma más eficiente que una CPU de propósito general.
La especialización permite reducir el número de instrucciones que debe ejecutar el procesador y, dependiendo de la aplicación, mejorar el rendimiento, reducir la latencia o disminuir el consumo energético.
Además, no debemos imaginar necesariamente un acelerador como un circuito integrado adicional colocado junto al microcontrolador. Muchos microcontroladores y SoC modernos incorporan aceleradores dentro del propio chip.
Es habitual encontrar hardware especializado para criptografía, procesamiento de señales, movimiento de datos, generación de señales, inteligencia artificial o determinadas funciones de comunicaciones.
En estos casos, el diseñador no está añadiendo necesariamente un nuevo componente al circuito. Está aprovechando recursos que ya forman parte de la arquitectura del microcontrolador o SoC.
CPU: flexibilidad y capacidad de adaptación
La CPU resulta especialmente adecuada cuando las operaciones que debe realizar cambian con frecuencia o cuando el algoritmo todavía está evolucionando.
Durante las primeras fases de un producto, esta flexibilidad puede ser mucho más importante que conseguir el máximo rendimiento. Un algoritmo implementado en software puede modificarse, optimizarse y actualizarse sin rediseñar el hardware.
Por eso, trasladar una función al hardware demasiado pronto puede ser contraproducente. Si todavía no sabemos exactamente cómo funcionará el algoritmo, podemos terminar diseñando una solución muy eficiente para una función que después cambia.
Acelerador hardware: especialización y eficiencia
Un acelerador sigue el enfoque contrario. La operación está mucho más definida y el hardware se diseña alrededor de ella.
Al eliminar parte de la flexibilidad de la CPU, podemos conseguir una implementación mucho más eficiente para una tarea concreta. La operación puede ejecutarse en paralelo, con una latencia determinada o sin ocupar continuamente los recursos de procesamiento general.
Por eso, la aceleración hardware resulta especialmente interesante cuando una operación es muy repetitiva, consume muchos ciclos de CPU o debe ejecutarse con unos tiempos muy concretos.
La pregunta importante no es simplemente qué es más rápido, sino qué arquitectura resulta más eficiente para esa tarea concreta.
| Característica | CPU / Microcontrolador | Acelerador hardware |
|---|---|---|
| Flexibilidad | Muy alta | Baja o específica |
| Tipo de procesamiento | Generalista | Especializado |
| Operaciones repetitivas | Puede requerir muchas instrucciones | Puede ejecutarlas de forma dedicada |
| Carga de CPU | Aumenta con el procesamiento | Se descarga parte del trabajo |
| Latencia | Depende de la carga del sistema | Puede ser muy baja y determinista |
| Consumo energético | Puede aumentar con la carga | Puede ser menor para una tarea concreta |
| Cambios de algoritmo | Fáciles mediante firmware | Pueden requerir cambios de hardware |
| Ejemplos | Control de lógica, comunicaciones, gestión | AES, FFT, IA, audio, PWM avanzado |
| Coste de desarrollo | Generalmente menor | Mayor complejidad inicial |
| Ideal para | Tareas variables y lógica de aplicación | Procesamiento intensivo y repetitivo |
¿Cuándo empieza a tener sentido sacar una tarea del microcontrolador?
Carga de CPU y latencia
No existe un porcentaje concreto de utilización de CPU a partir del cual debamos utilizar hardware dedicado. La decisión depende de las características del producto y de la tarea que está provocando la carga.
Una de las primeras señales aparece cuando una función concreta consume una parte significativa del tiempo de procesamiento. Si el microcontrolador pasa gran parte de su tiempo realizando siempre la misma operación, puede tener sentido analizar si esa función puede descargarse.
La latencia también puede ser determinante. En algunas aplicaciones, una operación debe terminar dentro de un intervalo muy concreto, como ocurre en el control de motores, determinadas comunicaciones o el procesamiento de señales en tiempo real.
Consumo energético y volumen de datos
En dispositivos alimentados por batería, el consumo adquiere especial importancia. Si una tarea obliga al microcontrolador a funcionar continuamente a una frecuencia elevada, descargarla a un bloque especializado puede reducir el tiempo durante el que la CPU permanece activa.
Por último, conviene analizar el volumen de datos. Una aplicación que procesa unos pocos datos cada segundo puede funcionar perfectamente mediante software, mientras que otra que trabaja continuamente con audio, imágenes o flujos de comunicaciones puede necesitar una arquitectura diferente.
En definitiva, el candidato ideal para una aceleración hardware suele ser una función repetitiva, computacionalmente costosa, sensible a la latencia o ejecutada de forma continua.
No siempre necesitas un microcontrolador más potente
Cuando un microcontrolador se acerca a su límite de procesamiento, aumentar su frecuencia o sustituirlo por otro modelo más potente puede resolver el problema. Sin embargo, antes conviene identificar qué función consume los recursos.
Si la carga procede de una tarea concreta y repetitiva, utilizar un periférico especializado, instrucciones DSP o un acelerador hardware puede resultar más eficiente que aumentar la capacidad de la CPU.
La decisión depende del cuello de botella real y de los recursos que ya incorpora el dispositivo. Por eso, antes de cambiar de microcontrolador, conviene medir el rendimiento y estudiar si es posible optimizar la implementación actual.
Cifrado: una de las aplicaciones más claras
La criptografía es uno de los ejemplos más fáciles de entender. Algoritmos como AES, SHA o determinados mecanismos de criptografía de clave pública requieren realizar numerosas operaciones matemáticas y lógicas.
Es posible ejecutar estos algoritmos mediante software sobre la CPU. Sin embargo, muchos microcontroladores y SoC incorporan aceleradores criptográficos específicamente diseñados para realizar determinadas operaciones.
Esto permite descargar parte del trabajo del procesador y, dependiendo de la implementación, conseguir un procesamiento más rápido y eficiente.
Además, el cifrado suele formar parte de tareas que se ejecutan repetidamente. Un dispositivo IoT puede tener que cifrar comunicaciones, verificar firmas, autenticar dispositivos o comprobar la integridad de datos durante toda su vida útil.
En estos casos, utilizar el acelerador disponible dentro del propio microcontrolador puede ser mucho más interesante que implementar todas las operaciones criptográficas directamente sobre la CPU.
La ventaja no está únicamente en obtener más velocidad. También puede reducirse el tiempo durante el cual el procesador permanece ocupado realizando estas operaciones.
Procesamiento de señales: cuando multiplicar y acumular se convierte en el cuello de botella
El procesamiento digital de señales es otro campo donde la diferencia entre una CPU generalista y un hardware especializado puede ser importante.
Filtros digitales, transformadas, análisis de señales o determinados algoritmos de control pueden requerir realizar grandes cantidades de operaciones matemáticas sobre conjuntos de datos.
Muchas de estas operaciones tienen además una característica particular: siguen patrones muy repetitivos. Una señal entra, se realizan determinadas operaciones sobre cada muestra y se obtiene un resultado.
Los microcontroladores incorporan habitualmente instrucciones DSP que permiten ejecutar operaciones matemáticas habituales en el procesamiento de señales de forma más eficiente. En algunas arquitecturas también existen extensiones vectoriales, capaces de operar sobre varios datos en paralelo, una característica especialmente útil en determinados algoritmos de procesamiento digital y aplicaciones de inteligencia artificial.
Estas alternativas permiten mejorar el rendimiento sin necesidad de incorporar un acelerador dedicado. Si quieres profundizar en cómo funcionan y qué ventajas ofrecen, puedes consultar nuestro artículo sobre las extensiones vectoriales y su papel en la IA embebida.
Esto crea una escala de posibilidades. Podemos empezar con un algoritmo completamente implementado en software, utilizar instrucciones específicas del procesador para optimizarlo y, si las necesidades lo justifican, pasar a un bloque de procesamiento todavía más especializado.
Por tanto, no existe únicamente la decisión entre “CPU” y “hardware dedicado”. Entre ambos extremos encontramos diferentes niveles de especialización.
Ejemplo práctico: optimizar un filtro digital antes de cambiar de microcontrolador
Imaginemos un dispositivo electrónico que recibe muestras de un sensor y utiliza un filtro digital FIR para eliminar ruido antes de procesar las mediciones. Este tipo de filtro realiza una serie de multiplicaciones y acumulaciones sobre las muestras anteriores, por lo que su coste computacional aumenta con el número de coeficientes y la frecuencia de muestreo.
Supongamos que el sistema trabaja con 10.000 muestras por segundo y utiliza un filtro de 32 coeficientes. En ese escenario, el filtro debe realizar aproximadamente 320.000 multiplicaciones por segundo, además de las operaciones de acumulación y gestión de datos.
Antes de seleccionar un microcontrolador más potente, podemos estudiar distintas alternativas.
Primera opción: mantener el procesamiento convencional en la CPU. El firmware ejecuta el filtro mediante operaciones aritméticas generales. Puede ser suficiente si la carga de trabajo es reducida y quedan recursos disponibles para el resto de las funciones.
Segunda opción: aprovechar las instrucciones DSP y una biblioteca optimizada. Algunos microcontroladores incorporan instrucciones específicas para operaciones de procesamiento digital de señales. En plataformas compatibles, bibliotecas como CMSIS-DSP ofrecen implementaciones optimizadas de filtros FIR y otras funciones matemáticas.
Tercera opción: utilizar un acelerador hardware específico. Si los requisitos de rendimiento, consumo o latencia no se cumplen con las alternativas anteriores, podemos estudiar un bloque de procesamiento dedicado. Esta solución puede descargar una parte importante del trabajo de la CPU, aunque también introduce requisitos adicionales de integración y validación.
La documentación oficial de ARM CMSIS-DSP describe distintas implementaciones de filtros FIR y sus requisitos de procesamiento y memoria. Sin embargo, no existe una mejora porcentual universal: para cuantificarla hay que comparar las implementaciones sobre el mismo microcontrolador, con idénticos datos, precisión numérica y condiciones de compilación.
La conclusión es que la mejor optimización no siempre consiste en añadir hardware. Primero conviene medir el coste del algoritmo, aprovechar los recursos que ya incorpora el microcontrolador y recurrir a un acelerador dedicado únicamente cuando los requisitos del producto lo justifiquen.
Inteligencia artificial: cuando las operaciones matemáticas se multiplican
La inteligencia artificial lleva esta problemática todavía más lejos. Los modelos de aprendizaje automático pueden requerir realizar enormes cantidades de operaciones matemáticas, especialmente multiplicaciones y acumulaciones sobre matrices y tensores.
Es posible ejecutar determinados modelos directamente sobre la CPU, y en muchos dispositivos pequeños esta puede ser una solución perfectamente válida. Sin embargo, a medida que aumenta la complejidad del modelo o la frecuencia con la que debe ejecutarse, la CPU puede convertirse en el principal cuello de botella.
Por eso han aparecido arquitecturas con aceleradores específicos para inteligencia artificial, como las NPU. Estos bloques están diseñados para ejecutar determinadas operaciones habituales en redes neuronales de una manera mucho más eficiente que una CPU generalista.
Aquí aparece además una consideración especialmente importante en dispositivos Edge AI: el consumo energético.
Si un dispositivo alimentado por batería necesita analizar continuamente datos de un sensor, no siempre interesa utilizar toda la potencia disponible de la CPU. Puede ser más eficiente utilizar un acelerador que realice el procesamiento necesario y mantener el procesador principal ocupado únicamente con las tareas que realmente requieren su flexibilidad.
Audio y vídeo: cuando los datos llegan continuamente
El audio y el vídeo presentan un problema similar, pero con una cantidad de datos considerablemente mayor.
En una aplicación de audio pueden ser necesarias operaciones continuas de filtrado, ecualización, cancelación de ruido o codificación. El sistema no procesa una muestra ocasionalmente, sino un flujo continuo de datos que debe mantenerse dentro de unos tiempos determinados.
En vídeo, la cantidad de información aumenta todavía más. Codificar, decodificar, escalar o procesar imágenes requiere realizar un gran número de operaciones de forma repetitiva.
Por eso muchos procesadores destinados a aplicaciones multimedia incorporan bloques específicos para estas tareas.
La razón arquitectónica es sencilla: si una función tiene que realizarse continuamente sobre grandes cantidades de datos, puede resultar poco eficiente utilizar una CPU generalista para hacer todo el trabajo.
Esto también explica por qué un procesador con una CPU relativamente modesta puede ofrecer un rendimiento multimedia muy superior al que esperaríamos si únicamente observamos su frecuencia de reloj. Parte del trabajo no lo está realizando la CPU.
Comunicaciones: no todo el procesamiento tiene que pasar por la CPU
Las comunicaciones también pueden beneficiarse de esta arquitectura.
Protocolos como Ethernet, USB, Wi-Fi o Bluetooth implican gestionar continuamente datos, temporizadores, buffers y diferentes estados del protocolo. Si todas estas operaciones tuvieran que ser gestionadas directamente por la CPU, una parte importante de sus recursos podría terminar dedicada a mover y procesar datos.
Por eso los microcontroladores y SoC suelen incorporar periféricos y bloques específicos para gestionar determinadas funciones de comunicación.
Aquí aparece un concepto especialmente interesante: DMA, o acceso directo a memoria.
DMA: cuando el problema no es calcular, sino mover datos
En algunas aplicaciones la CPU no está saturada porque tenga que realizar cálculos complejos, sino porque tiene que copiar datos continuamente entre periféricos y memoria.
Un controlador DMA permite automatizar determinadas transferencias sin que la CPU tenga que intervenir en cada operación.
La diferencia puede parecer pequeña, pero en un sistema que recibe continuamente datos desde un ADC, una interfaz de comunicaciones o un sensor de alta velocidad, evitar que el procesador tenga que ocuparse de cada transferencia puede liberar una cantidad considerable de recursos.
Es un buen ejemplo de la idea central de este artículo: no siempre necesitamos una CPU más rápida; a veces necesitamos quitarle trabajo que no debería estar haciendo ella.
Compresión: ahorrar datos a costa de procesamiento
La compresión introduce otra situación interesante.
Reducir el tamaño de los datos puede ser muy útil cuando tenemos poca memoria disponible, un ancho de banda limitado o un sistema de comunicaciones en el que transmitir menos información supone un ahorro energético.
Pero comprimir y descomprimir también requiere procesamiento.
En determinadas aplicaciones puede ser interesante disponer de hardware específico para realizar estas operaciones, especialmente cuando se procesan grandes cantidades de información o cuando la compresión forma parte de un flujo continuo.
Aquí aparece una decisión de arquitectura que no tiene una respuesta universal. A veces interesa gastar más CPU para ahorrar memoria o ancho de banda. En otras situaciones interesa descargar la CPU para reducir consumo o mantener una latencia determinada.
La elección del hardware depende, por tanto, del equilibrio entre todos estos factores y no únicamente de la velocidad de procesamiento.
Control de motores: cuando la precisión temporal es más importante que la potencia
El control de motores es otro ejemplo donde los periféricos hardware pueden aportar una ventaja importante.
Un sistema de control puede necesitar generar señales PWM, capturar pulsos, medir posiciones, sincronizar conversiones ADC y reaccionar ante determinados eventos en tiempos muy precisos.
Una CPU puede encargarse de muchas de estas operaciones mediante interrupciones y software. Sin embargo, cuanto más exigente es el sistema, más importante resulta que determinadas funciones puedan ejecutarse directamente mediante periféricos especializados.
En este caso, el objetivo no es necesariamente realizar más cálculos por segundo. El objetivo puede ser conseguir una respuesta determinista y liberar a la CPU de tareas que requieren una temporización muy precisa.
Por eso, un periférico hardware puede actuar en la práctica como un pequeño acelerador especializado, aunque no lo llamemos habitualmente así.
Hardware dedicado no significa necesariamente otro circuito integrado
La aceleración hardware puede implementarse en distintos niveles. Algunos microcontroladores incorporan instrucciones DSP, controladores DMA y aceleradores criptográficos; otros SoC integran unidades específicas para inteligencia artificial, audio o vídeo.
Cuando los recursos integrados no son suficientes, puede estudiarse un coprocesador externo o una FPGA. Para aplicaciones con requisitos muy concretos y volúmenes de producción que lo justifiquen, también existe la posibilidad de desarrollar un ASIC.
La elección depende del rendimiento necesario, el consumo, el coste de desarrollo y la flexibilidad que deba conservar el producto.
¿Hardware dedicado, microcontrolador más potente o una mejor optimización?
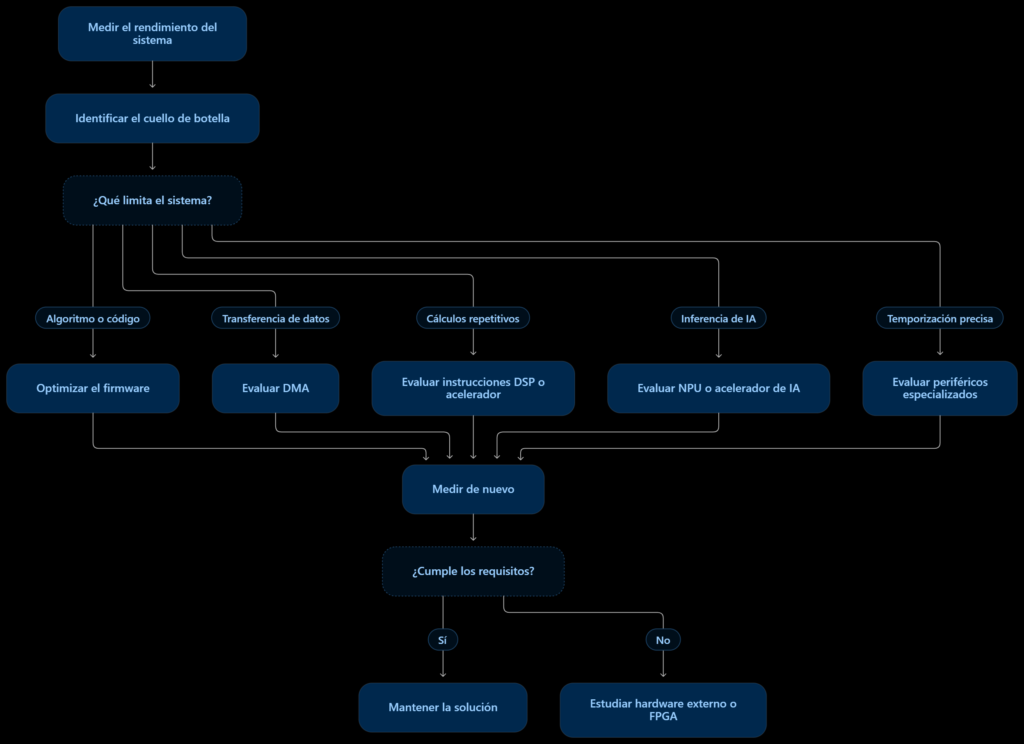
Antes de introducir un acelerador hardware, conviene identificar el origen del problema. Un código poco optimizado puede mejorarse mediante software, mientras que una CPU que dedica demasiado tiempo a mover datos puede beneficiarse de un controlador DMA.
Cuando el cuello de botella está en operaciones matemáticas repetitivas, las instrucciones DSP o un acelerador específico pueden ofrecer una alternativa. La elección debe basarse en mediciones y en los recursos que ya incorpora el microcontrolador.
| Problema | Solución que conviene estudiar |
|---|---|
| Código poco optimizado | Optimización de software |
| Operaciones matemáticas repetitivas | Instrucciones DSP o acelerador |
| Movimiento continuo de datos | DMA |
| Cifrado frecuente | Acelerador criptográfico |
| Procesamiento de IA | NPU, DSP o acelerador de IA |
| Temporización precisa | Periféricos hardware |
| Procesamiento muy específico | FPGA o hardware dedicado |
La clave es no convertir el acelerador hardware en la primera solución ante cualquier problema de rendimiento.
En muchos casos, una mejor arquitectura de software o aprovechar correctamente los periféricos que ya incorpora el microcontrolador puede proporcionar una mejora suficiente sin aumentar la complejidad del hardware.
¿Cuándo no conviene utilizar hardware dedicado?
La especialización también tiene inconvenientes.
Un acelerador hardware está diseñado alrededor de una función concreta. Si esa función todavía está cambiando, podemos terminar limitando el producto demasiado pronto.
Durante las primeras fases de desarrollo suele ser preferible mantener la flexibilidad del software. Poder modificar un algoritmo sin cambiar el hardware tiene un valor enorme mientras todavía estamos descubriendo cuáles son las necesidades reales del sistema.
También hay que valorar el volumen de producción. Diseñar hardware especializado puede requerir más ingeniería, más validación y más tiempo de desarrollo. Si el beneficio obtenido es pequeño o el número de unidades fabricadas es reducido, puede no compensar.
Por último, existe una cuestión de mantenimiento. Un algoritmo implementado en software puede actualizarse. Un bloque físico diseñado específicamente para una operación es mucho más difícil de modificar.
Por eso, el hardware dedicado debe utilizarse cuando la eficiencia obtenida compensa la pérdida de flexibilidad y el aumento de complejidad.
El coste de un acelerador no está solo en la lista de materiales
Al comparar una solución basada únicamente en CPU con otra que utiliza hardware especializado, es fácil centrarse exclusivamente en el coste de los componentes.
Pero el coste real de una arquitectura electrónica es mucho más amplio.
Hay que considerar el desarrollo del hardware, el firmware, la validación, el espacio ocupado en la PCB, el consumo, la disponibilidad de los componentes y la posibilidad de mantener el producto durante años.
Un acelerador que reduzca considerablemente la carga de CPU puede ser una excelente decisión en un producto fabricado durante varios años y en grandes cantidades. En otro dispositivo, el mismo acelerador puede añadir una complejidad que no aporta suficiente valor.
Por eso, la pregunta correcta no es simplemente cuánto cuesta el componente.
La pregunta es:
¿Qué coste tiene mantener esta tarea ejecutándose en la CPU durante toda la vida del producto?
Esta perspectiva puede cambiar completamente la decisión.
Antes de elegir, identifica el cuello de botella
La decisión debe partir de una medición del sistema. Si el problema está en el algoritmo, puede bastar con optimizar el firmware. Si la CPU dedica demasiado tiempo a mover datos, conviene estudiar DMA. Cuando predominan las operaciones matemáticas repetitivas, las instrucciones DSP o un acelerador específico pueden ofrecer una alternativa.
Antes de añadir componentes externos, también es importante comprobar qué recursos incorpora el microcontrolador o SoC. Solo después de evaluar estas opciones tiene sentido valorar una FPGA, un coprocesador o un circuito diseñado para una función concreta.
Del microcontrolador al diseño de hardware especializado
La elección entre CPU y hardware dedicado afecta a la arquitectura electrónica, al firmware, al consumo energético y al coste de fabricación. Por eso, el análisis debe considerar el comportamiento real de la aplicación y los recursos disponibles en el microcontrolador o SoC.
En Kenso Circuits podemos ayudarte a evaluar estas decisiones durante el desarrollo de un producto electrónico, desde la selección de componentes y el diseño del circuito hasta la validación del prototipo.
El objetivo es encontrar una arquitectura que cumpla los requisitos de rendimiento, consumo y coste sin introducir complejidad innecesaria.
Preguntas frecuentes
¿Qué es un acelerador hardware?
Un acelerador hardware es un bloque especializado diseñado para ejecutar una determinada función de forma más eficiente que una CPU generalista. Puede estar integrado dentro del propio microcontrolador o SoC, o implementarse mediante un componente externo.
¿Cuál es la diferencia entre una CPU y un acelerador hardware?
La CPU está diseñada para ejecutar tareas muy diferentes mediante software, mientras que un acelerador está optimizado para una función concreta. La CPU ofrece mayor flexibilidad; el acelerador puede proporcionar mayor eficiencia para determinadas operaciones.
¿Cuándo conviene utilizar hardware dedicado?
Principalmente cuando una tarea es muy repetitiva, consume una cantidad importante de recursos de CPU, requiere una latencia determinada, procesa datos continuamente o tiene un impacto significativo sobre el consumo energético.
¿Es mejor utilizar un microcontrolador más potente o un acelerador hardware?
Depende del origen del problema. Si la carga procede de muchas tareas diferentes, un microcontrolador más potente puede ser la mejor solución. Si la CPU está saturada por una función concreta y repetitiva, puede ser más eficiente descargar esa función mediante hardware.
¿Un acelerador hardware siempre consume menos energía?
No necesariamente. El hardware especializado puede realizar determinadas operaciones con mayor eficiencia, pero también introduce consumo y complejidad adicionales. La comparación debe realizarse sobre el consumo total del sistema y sobre la tarea concreta que se quiere acelerar.
¿Qué tareas se benefician más de la aceleración hardware?
Las tareas repetitivas y computacionalmente intensivas suelen ser buenas candidatas. Entre ellas se encuentran el procesamiento de señales, criptografía, inteligencia artificial, audio, vídeo, determinadas funciones de comunicaciones y algunas tareas de control.
¿El hardware dedicado sustituye al microcontrolador?
Normalmente no. En la mayoría de arquitecturas el hardware especializado complementa a la CPU. El microcontrolador continúa gestionando la lógica general del producto mientras determinados bloques se encargan de funciones específicas.
¿Es posible utilizar aceleradores hardware sin añadir otro chip?
Sí. Muchos microcontroladores y SoC ya incorporan aceleradores, periféricos especializados, DMA, DSP, bloques criptográficos o unidades específicas para inteligencia artificial. Antes de añadir hardware externo conviene comprobar qué recursos ofrece el dispositivo elegido.
En Kenso Circuits podemos ayudarte a evaluar estas decisiones durante el desarrollo de un producto electrónico, desde la selección de componentes y el diseño del circuito hasta la validación del prototipo.